手术机器人力传感器
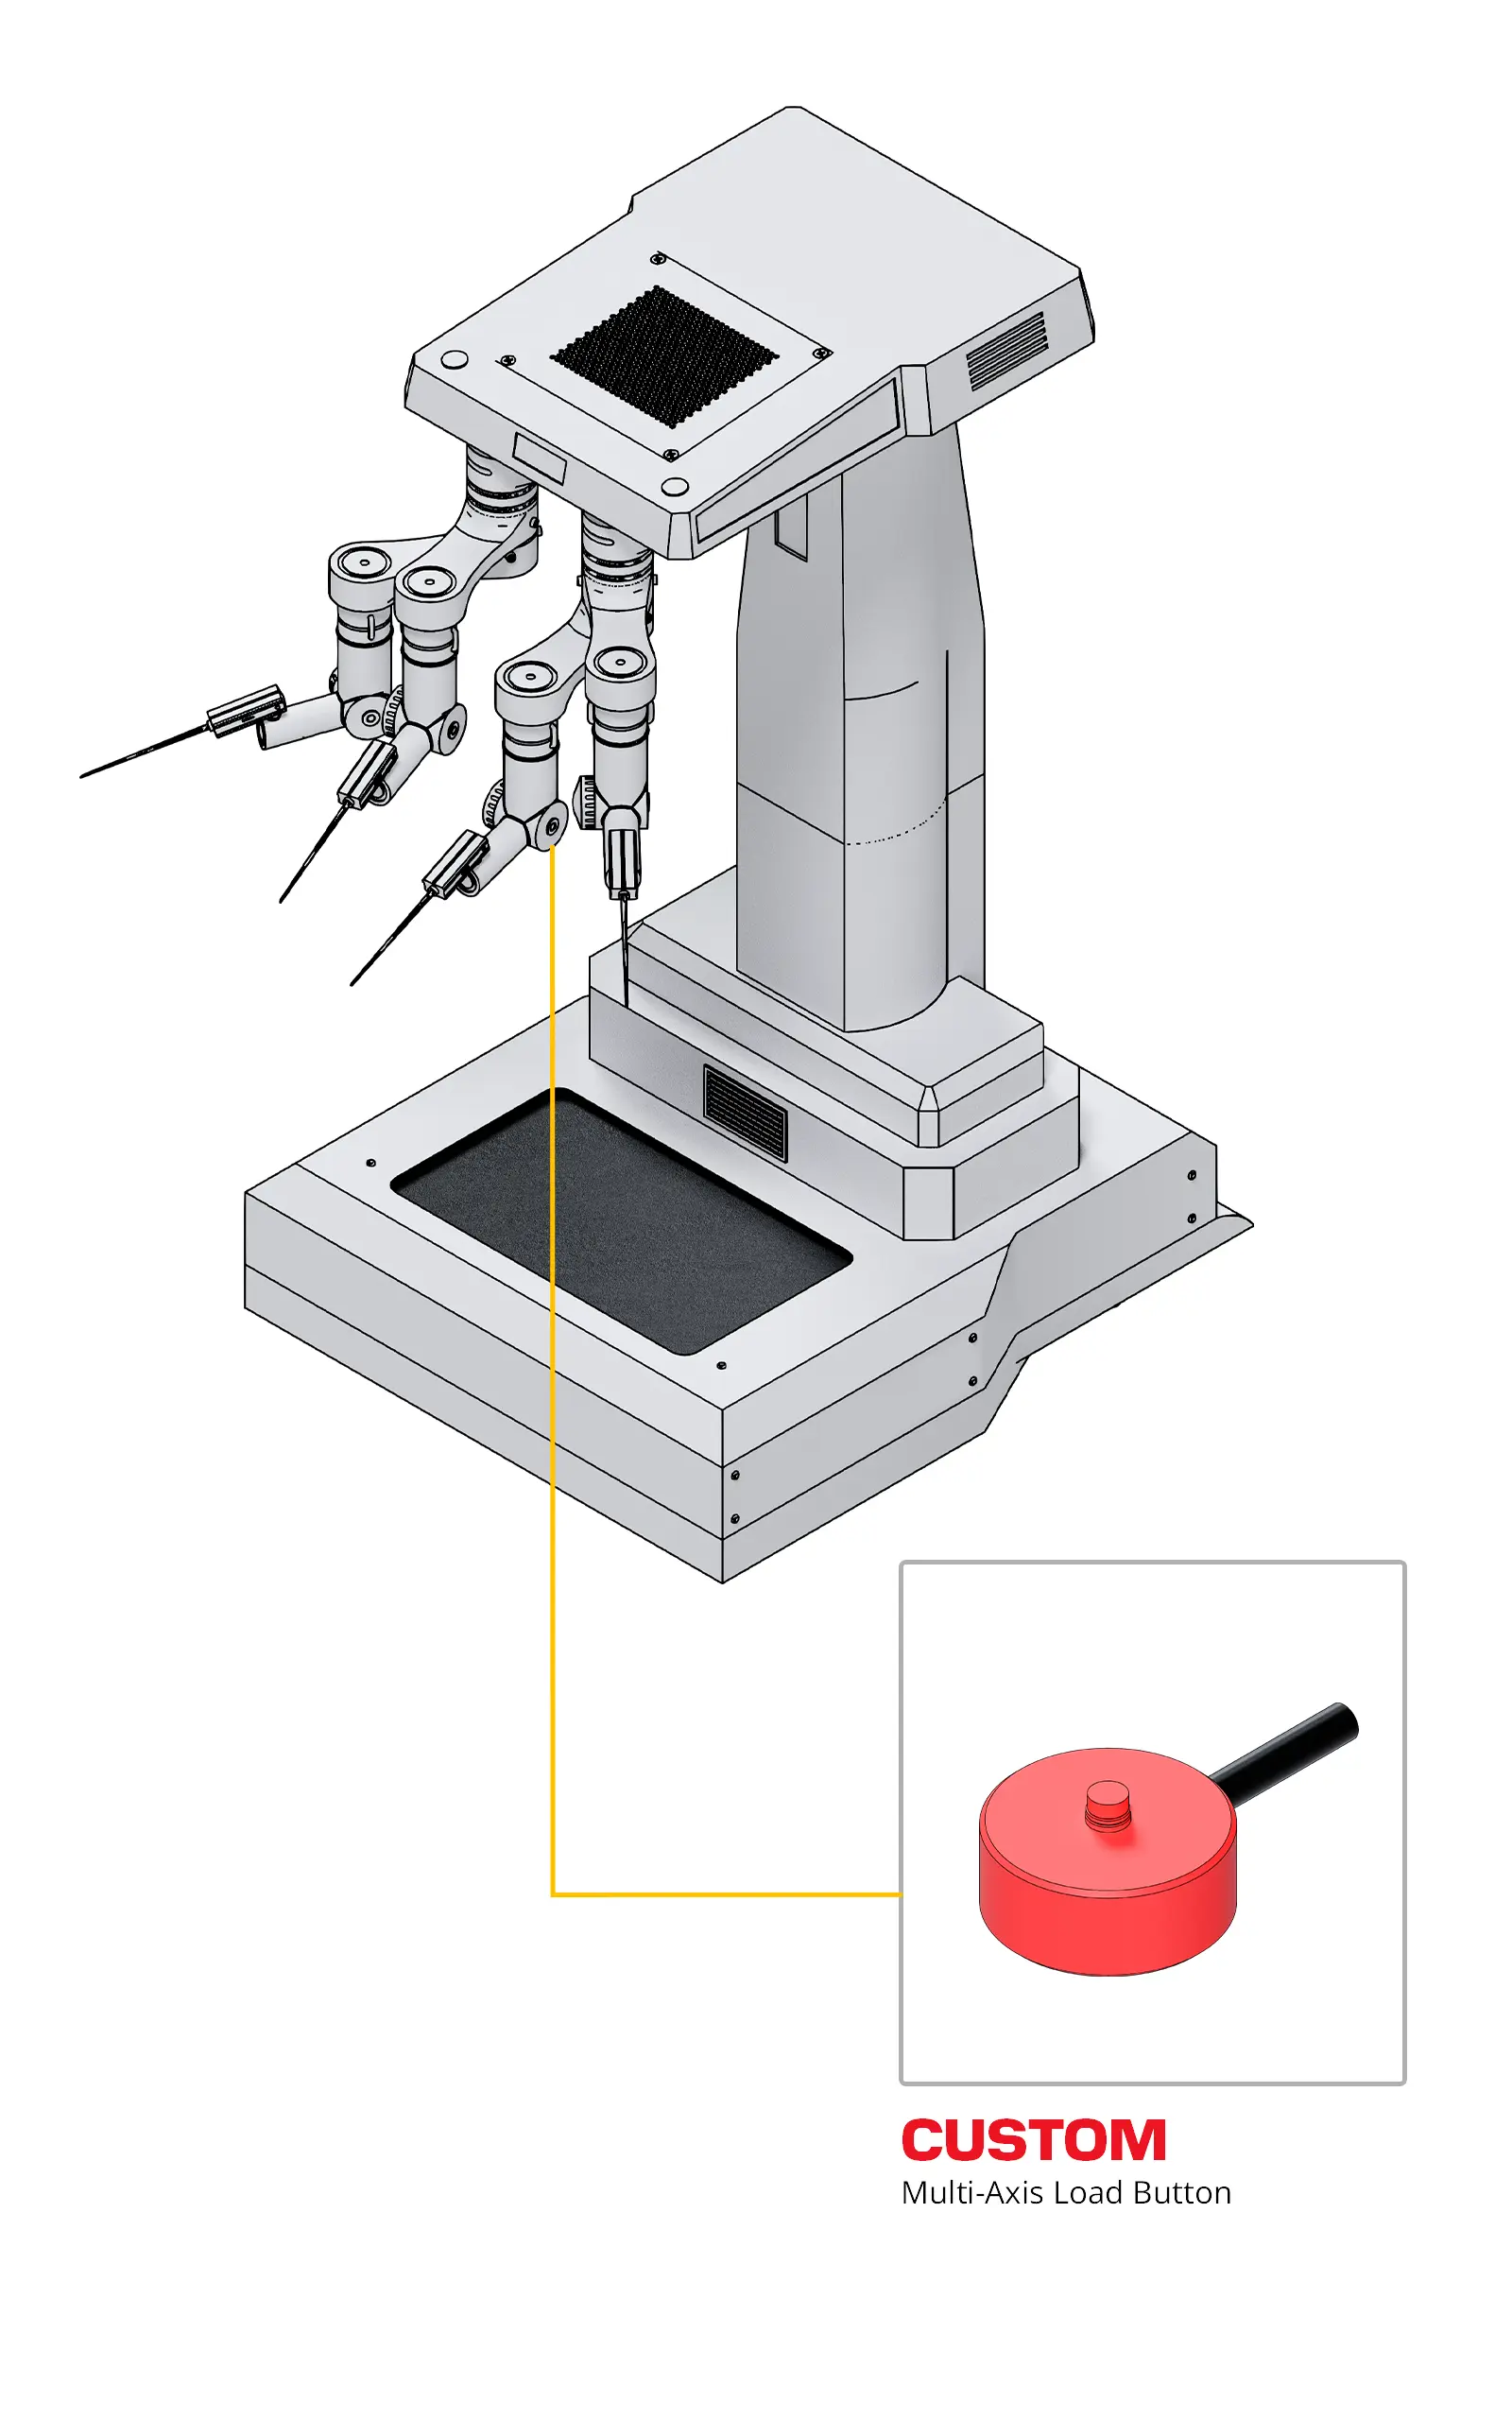
面向手术机器人的多维力传感器
机器人辅助手术使外科医生能够在患者体内以精确的动作操控微型器械。然而,术者与器械之间的机械隔离削弱了传统手术中可直接获得的触觉感知。
集成于器械腕部或工具尖端附近的力传感器可测量其与组织的交互作用。该数据能够为外科医生提供力反馈、支持可控驱动、监测器械受力状态,并有助于在抓持、缝合、分离及持针操作过程中减小过大的作用力。
挑战
- 微型化多维测量: 传感器须在手术器械有限的直径空间内读取微小的轴向、侧向及扭转载荷,同时将各测量轴之间的串扰降至最低。
- 复杂的机械作用力: 线缆张力、腕部关节活动、器械摩擦及重力等因素都可能出现在传感器输出中,产生噪声并向操作者提供不准确的数据。控制系统必须将这些内部作用力与真实的器械-组织交互力区分开来。
- 灭菌与可靠性: 传感器、线缆、粘接剂及防护结构必须耐受反复的关节活动、清洁、灭菌循环及长时间使用,且不影响校准状态、精度与性能。
解决方案
- 远端力与扭矩传感: 集成于微型器械轴杆、腕部构件或定制柔性结构中的测力按钮,可在靠近组织接触点的位置测量作用力。将传感器布置于远端,可减小来自传动摩擦与线缆传递的误差。
- 多维校准与补偿: ANYLOAD 可优化传感器的几何结构、应变片布置、机械刚度、串扰补偿、热稳定性及过载保护。覆盖多个力与扭矩轴的校准,可支持实时力反馈与闭环驱动控制。
- ISO 13485 OEM 制造: 定制柔性电路、微型线缆、连接器、校准数据及机械接口,支持集成到可重复使用或限次使用的手术器械中。ANYLOAD 在通过 ISO 13485 认证的质量管理体系下,提供从样机到批量生产的全程支持。
结论
微型多维力传感器可恢复机器人器械与患者组织之间可测量的交互感知。精确的力反馈、低串扰、动态响应以及受控的医疗器械制造能力,共同支持更安全的操作与响应更灵敏的手术机器人系统。
关键词
手术力机器人传感器、手术机器人力值反馈、触觉反馈传感器、多维医疗称重传感器、手术器械力传感器、机器人驱动力控制、ISO 13485 力传感器
特色产品
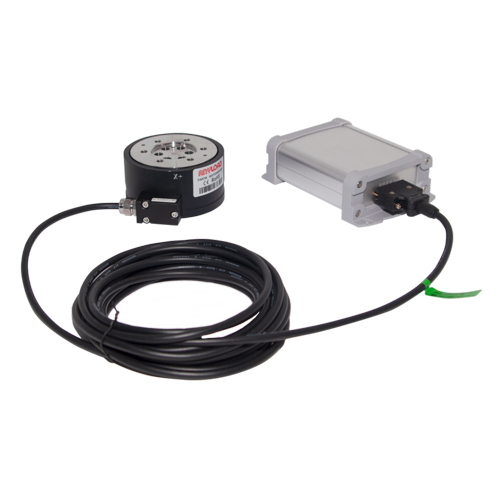
- 可以精确测量Fx,Fy,Fz,Mx,My 和 Mz六个分量的力
- 传感器输出 mV 信号进行放大、滤波、数字转换、软件解耦、二次修正等处理,提升传感器的精度
- 数据可以通过 RS-485 串口或者以太网口上传给上位机或者 PLC 等
- 可同步实现每个通道的数据采集及处理 (包括滤波、解耦和二次修正),采集速度可以设定为 6.25~800 Hz
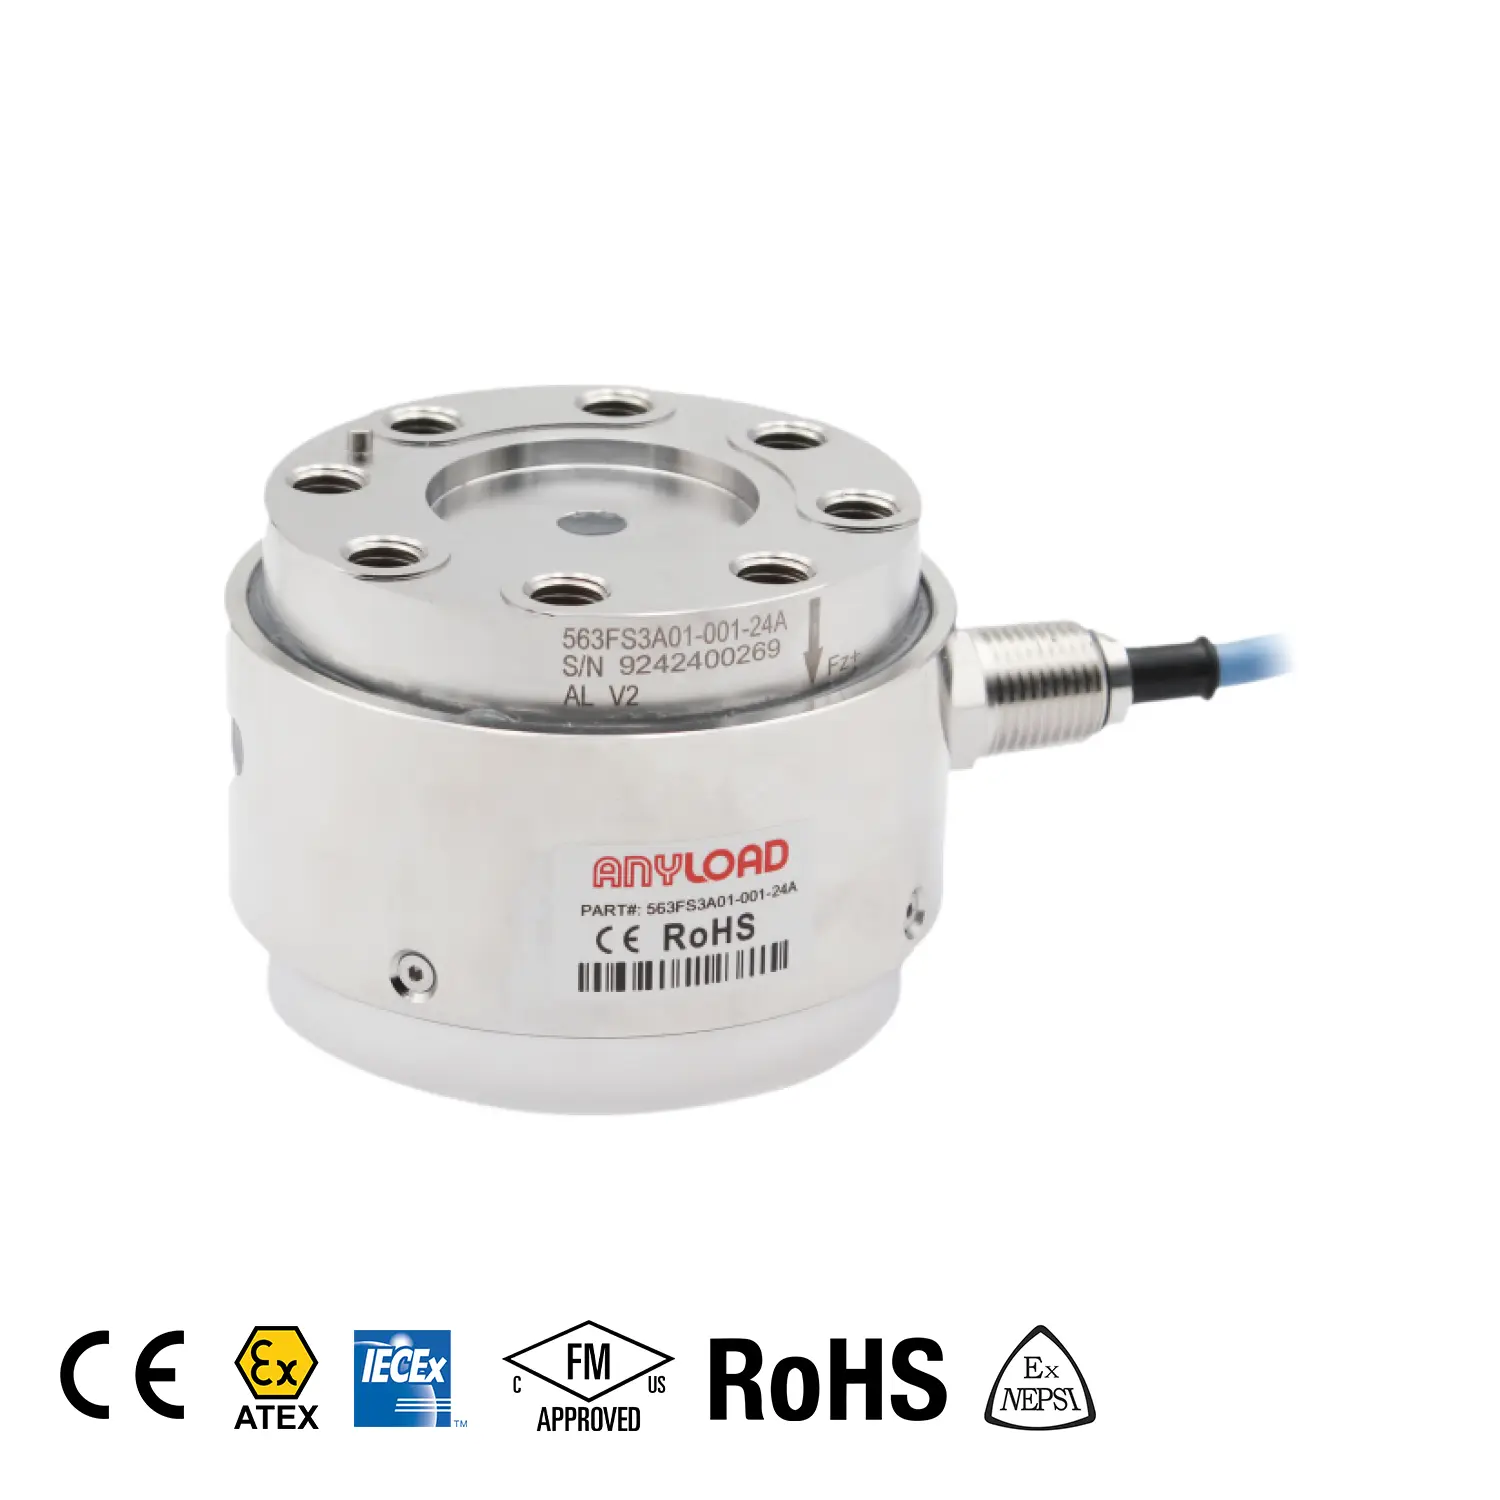
ANYLOAD 563FS3A 是一款紧凑型不锈钢三轴力传感器,采用低矮柱状(Load Button)封装,可在单一壳体内同步测量 Fx、Fy 和 Fz 三个方向的力。该传感器主体采用 17-4PH 沉淀硬化不锈钢制造,专为安装空间受限且需获取多轴载荷数据的严苛工业场景打造。其额定容量为 40kN,在全轴范围内非线性、滞后及重复性误差均小于 ±1.0%,确保输出可靠且保持一致性。